- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Hva gjør en robothund egnet for komplekse industrielle operasjoner?
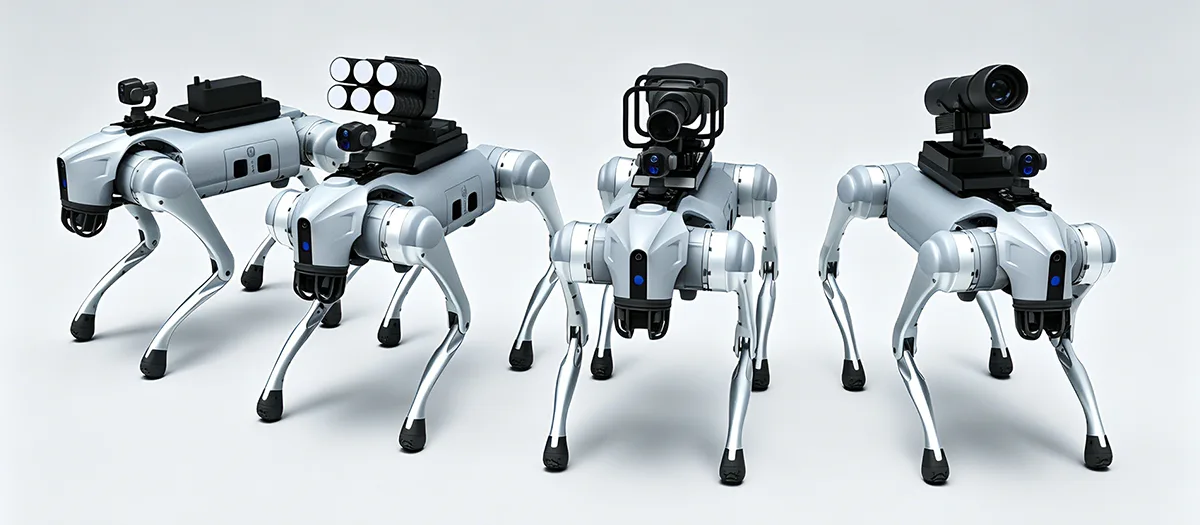
A Robothunder designet for å bevege seg utover begrensningene til konvensjonelle mobile hjulroboter når industrielle oppgaver involverer trapper, skråninger, ujevnt underlag, trange passasjer, rusk, tunneler eller annet vanskelig terreng. Verdien kommer fra kombinasjonen av firedoblet mobilitet, autonom navigasjon, miljøoppfatning, oppgavespesifikk sansing, modulært utstyr og kontinuerlig drift. For industrielle brukere er imidlertid ikke mobilitet alene nok. En praktisk plattform må også støtte stabil bevegelse, datainnsamling, utstyrsintegrasjon, batteristyring, vedlikehold og drift under definerte miljøforhold. Dette gjør plattformarkitektur og applikasjonsplanlegging sentral for vellykket distribusjon på tvers av inspeksjon, infrastrukturovervåking, intelligent produksjon, nødstøtte og andre profesjonelle driftsscenarier.
Innholdsfortegnelse
Klikk på en del for å hoppe direkte til den tilsvarende tekniske diskusjonen.
- 1. Hva definerer en industriell firedobet robot?
- 2. Hva gjør beinmobilitet nyttig på vanskelig terreng?
- 3. Hvilke autonome funksjoner forbedrer industriell drift?
- 4. Hvilken rolle spiller multisensoroppfatning?
- 5. Hvilke inspeksjonsoppgaver kan en firbenet plattform støtte?
- 6. Hva kan modulært utstyr legge til plattformen?
- 7. Hvilke forhold bør plattformen være utformet for?
- 8. Hvordan kan firedobede roboter redusere eksponering for vanskelige arbeidsområder?
- 9. Hvordan bør utstyr og sensorer integreres?
- 10. Hva bør kjøpere vurdere før de velger en plattform?
- 11. Hvordan ser en strukturert distribusjonsprosess ut?
- 12. Hva er den fremtidige retningen for industriell firedobet robotikk?
- 13. Ofte stilte spørsmål
Hva definerer en industriell firedobet robot?
En industriell firedobet robot er en mobil robotplattform bygget rundt benbevegelser i stedet for hjul eller spor. Dens firbente struktur gjør det mulig for den å forhandle endringer i høyde og uregelmessig bakke mens den bærer sensorer, kommunikasjonsutstyr, datamaskinvare og annet applikasjonsspesifikt utstyr.
Den definerende funksjonen er ikke bare utseendet til fire ben. Verdien av en firedobet plattform kommer fra koordineringen mellom bevegelse, persepsjon, kontroll, makt, struktur og oppgaveutstyr. Roboten må forstå omgivelsene, justere bevegelsen, opprettholde balansen og utføre en definert driftsrutine.
Denne systemorienterte utformingen skiller industrielle firbeinte plattformer fra enkle fjernstyrte maskiner. En profesjonell plattform kan støtte autonom ruteplanlegging, unngåelse av hindringer, datainnsamling, utstyrsovervåking og repeterbare patruljerutiner. Disse funksjonene gjør at roboten kan delta i en bredere operativ arbeidsflyt i stedet for kun å fungere som et mobilkamera.
Legged Mobilitet Firebens bevegelse gjør at plattformen kan kjøre gjennom trapper, skråninger, hull, ujevne gulv, løst underlag og andre endringer i terrenget.
Intelligent navigasjon Persepsjon, veiplanlegging, posisjonering og unngåelse av hindringer kan støtte mer autonom bevegelse gjennom komplekse miljøer.
Utvidbar plattform Modulære sensorer og utstyr kan tilpasse den samme robotbasen til forskjellige inspeksjons-, overvåkings- og industrielle oppgaver.
Hvorfor firedoblet mobilitet endrer industriell automatisering
Tradisjonelle hjul med hjul yter best på relativt forutsigbare overflater. Effektiviteten deres kan reduseres når trapper, grøfter, løse materialer, forhøyede terskler eller ujevnt terreng avbryter ruten. Sporte systemer kan håndtere noen utfordrende underlag, men de har også begrensninger på trange steder og når miljøet inneholder hyppige høydeendringer.
Legged bevegelse nærmer seg problemet annerledes. Hvert ben kan styres individuelt, slik at roboten kan plassere føttene i henhold til terrenget. Dette gir flere muligheter for å opprettholde balansen mens du beveger deg gjennom uregelmessige miljøer.
For industrielle applikasjoner er den praktiske fordelen tilgang. En robot som kan bevege seg gjennom flere typer terreng kan potensielt nå inspeksjonspunkter, utstyrsområder, tunneler, verksteder og andre steder der en konvensjonell mobil plattform kan trenge ekstra infrastruktur.
- Firebens bevegelse støtter skiftende høyder og ujevnt underlag.
- Autonom navigering kan redusere behovet for kontinuerlig manuell styring.
- Sensorer gir miljøinformasjon for bevegelses- og inspeksjonsoppgaver.
- Modulære grensesnitt gjør det mulig å installere forskjellig utstyr for forskjellige bruksområder.
- Digital datainnsamling kan koble feltoperasjoner med senere analyser.
KjerneprinsippEn industriell firhjuling bør vurderes som et komplett mobilt operativsystem. Mobilitet er viktig, men persepsjon, kontroll, utstyrsintegrasjon, kraft- og datafunksjoner avgjør hvor nyttig mobiliteten blir.
Hva gjør beinmobilitet nyttig på vanskelig terreng?
Vanskelig terreng er et av de tydeligste bruksområdene for firbeinte roboter. Industriområder kan inneholde trinn, ramper, grøfter, smale gangveier, steinsprut, gjørmete områder, ujevne gulv og endringer i overflatehøyde. En plattform designet kun for flate gulv kan kreve ekstra infrastruktur eller kan være ute av stand til å nå visse områder.
En firedobet robot kan plassere og løfte føttene individuelt, slik at den kan tilpasse kroppsholdningen etter hvert som terrenget endres. Dette kan støtte bevegelse over skråninger, trinn, hull og uregelmessige overflater samtidig som det opprettholdes et mer stabilt forhold mellom plattformen og bakken.
Trapper og høydeendringer
Trapper er et enkelt eksempel på terreng som kan utfordre hjulplattformer. Hvert hjul må opprettholde passende kontakt med overflaten, mens roboten må overvinne gjentatte vertikale endringer. En plattform med ben kan heve individuelle ben og justere holdningen for å bevege seg mellom trinnene.
Den nøyaktige kapasiteten avhenger fortsatt av robotdesign, trinngeometri, kontrollsystem og miljøforhold. Det viktige tekniske poenget er at benstrukturen gir ekstra bevegelsesmuligheter som hjulene ikke har.
Skråninger og ujevne overflater
Industrielle miljøer inkluderer ofte skrånende betong, grus, løs jord, gjørmete grunn, dreneringskanaler eller overgangsflater. En firbent plattform kan tilpasse benposisjoner og kroppsholdning ettersom terrenget endres.
Stabil drift avhenger av kombinasjonen av mekanisk design, persepsjon, gangkontroll, trekkraft og balansealgoritmer. Bena gir den fysiske bevegelsesevnen, mens kontrollsystemet bestemmer hvordan denne evnen brukes.
Trange og rotete rom
Industritunneler, verksteder, rørkorridorer og vedlikeholdsområder kan inneholde hindringer som begrenser tilgjengelig trasé. En kompakt firbeint plattform kan navigere gjennom noen av disse områdene uten å kreve en kontinuerlig flat kjøreflate.
| Terrengtilstand | Utfordring for konvensjonelle mobile plattformer | Quadruped Design Advantage |
|---|---|---|
| Trinn | Vertikale endringer kan avbryte hjulkontakten og bevegelsen fremover | Individuelle ben kan løftes og plasseres i forskjellige høyder |
| Bratte bakker | Redusert trekkraft og begrenset kroppsjustering kan påvirke bevegelsen | Benposisjon og kroppsholdning kan justeres under bevegelse |
| Ruiner | Uregelmessige kontaktflater kan gjøre hjulbevegelsen ustabil | Individuell fotplassering gir flere muligheter for å komme seg over hindringer |
| gjørmete bakken | Hjul- eller beltetrekk kan variere på myke overflater | Benplassering kan tilpasses endrede kontaktforhold |
| Mellomrom og kløfter | Hjulsystemer kan kreve brobygging eller omveier | Legged bevegelse kan navigere rundt eller over utvalgte terrengfunksjoner |
Balanse er like viktig som bevegelse
Det er ikke nok å kunne bevege seg over vanskelig terreng. Plattformen må opprettholde balanse mens den bærer sensorer og utstyr. Plutselige endringer i bakkehøyden kan påvirke robotens tyngdepunkt og lastfordeling.
Kontrollsystemer må derfor koordinere gang, holdning, sensorfeedback og bevegelseshastighet. Anti-shake og anti-tip-funksjoner kan bidra til å opprettholde stabil drift innenfor den definerte driftskonvolutten.
Dette er spesielt aktuelt når roboten bærer kameraer eller måleutstyr. Overdreven bevegelse kan redusere kvaliteten på innsamlede data selv når roboten selv forblir oppreist.
Hvilke autonome funksjoner forbedrer industriell drift?
Industriell robotikk blir mer nyttig når plattformen kan utføre repeterbare oppgaver uten å kreve konstant manuell styring. Autonome funksjoner kan redusere operatørens arbeidsbelastning samtidig som bevegelse og datainnsamling blir mer strukturert.
Moderne firedobede plattformer kan kombinere miljøoppfatning, posisjonering, ruteplanlegging, unngåelse av hindringer, oppgaveutførelse og dataregistrering. Graden av autonomi avhenger av robotarkitekturen, sensorer, programvare, kommunikasjonsforhold og driftsmiljø.
Miljøoppfatning
Før en mobil robot kan navigere autonomt, trenger den informasjon om miljøet rundt seg. Sensorer kan identifisere hindringer, endringer i terreng, åpne ruter og andre relevante funksjoner.
Persepsjonsdata brukes deretter av navigasjonssystemet for å bestemme hvordan roboten skal bevege seg. I et miljø i endring kan det hende at denne prosessen må kjøres kontinuerlig i stedet for å være basert på et fast kart alene.
Veiplanlegging og unngåelse av hindringer
Baneplanlegging bestemmer hvordan roboten kan reise mellom definerte punkter. Unngåelse av hindringer hjelper den med å justere når et objekt blokkerer den planlagte ruten eller når miljøforholdene endres.
For industriell inspeksjon kan dette støtte repeterbare ruter rundt utstyr, gjennom anlegg eller mellom utpekte inspeksjonspunkter. Operatører kan fokusere mer på inspeksjonsresultatene i stedet for å kontrollere hver bevegelse manuelt.
Oppgaveplanlegging og datainnsamling
En autonom inspeksjonsrutine kan kombinere bevegelse med sansing. Roboten kan reise til definerte steder, samle bilder eller sensoravlesninger, registrere resultatene og deretter fortsette til neste sted.
Dette skaper en digital arbeidsflyt der bevegelsen til roboten og den innsamlede informasjonen henger sammen. I stedet for kun å produsere en videostrøm, kan systemet bygge en strukturert oversikt over inspeksjonsresultater.
Oppfatte
Sensorer samler inn informasjon om terreng, hindringer, utstyr og omgivelsesforhold.
Plan
Navigasjonssystemet bestemmer en passende rute i henhold til tilgjengelig plass og oppgavebehov.
Handling
Ben og kontrollsystemer koordinerer bevegelse samtidig som de tilpasser seg endringer i omgivelsene.
Rekord
Inspeksjonsbilder, sensormålinger og driftsinformasjon kan lagres for videre analyse.
Autonomi bør tilpasses miljøet
Autonom drift betyr ikke at alle industrimiljøer skal være fullstendig uten tilsyn. Noen miljøer krever definert tilsyn, ekstern intervensjon eller operatørbekreftelse før spesifikke oppgaver.
En mer praktisk tilnærming er å identifisere hvilke deler av arbeidsflyten som kan automatiseres pålitelig og hvor menneskelig beslutningstaking fortsatt er nyttig. Navigasjon, gjentatt datainnsamling og rutinemessig rutekjøring er sterke kandidater for automatisering, mens uvanlige funn kan kreve ytterligere menneskelig vurdering.
Hvilken rolle spiller multisensoroppfatning?
Persepsjon gir en mobil robot informasjonen den trenger for å forstå omgivelsene og utføre applikasjonsspesifikke oppgaver. En enkelt sensor gir sjelden all type informasjon som kreves for industriell drift.
Visuelle kameraer kan gi detaljerte bilder. Termiske sensorer kan avsløre temperaturforskjeller. Avstandssensorer kan hjelpe roboten til å forstå den omkringliggende geometrien. Andre sensorer kan støtte lokalisering, miljømåling eller utstyrsspesifikk inspeksjon.
Visuell sansing
Høydefinisjonskameraer kan ta bilder og video for utstyrsobservasjon, infrastruktursjekker, anleggsovervåking og dokumentasjon. Visuelle data er ofte utgangspunktet for inspeksjon fordi operatører direkte kan vurdere utseendet til komponenter og overflater.
Termisk sensing
Termisk avbildning kan identifisere temperaturvariasjoner som kanskje ikke er tydelige i bilder med synlig lys. Dette kan være nyttig rundt elektrisk utstyr, maskineri, kraftsystemer og andre eiendeler der unormale varmemønstre kan indikere en tilstand som krever ytterligere evaluering.
Romslig oppfatning
Avstands- og dybdeinformasjon kan hjelpe roboten til å forstå hindringer, korridorer, trinn og andre funksjoner i miljøet. Dette støtter navigasjon og kan også bidra til kartlegging og romlig dokumentasjon.
| Sensorkategori | Primærinformasjon | Potensiell industriell rolle |
|---|---|---|
| Kamera med synlig lys | Bilder og video | Visuell inspeksjon, dokumentasjon, utstyrsobservasjon |
| Termisk kamera | Temperaturmønstre | Termiske tilstandskontroller og unormal varmeidentifikasjon |
| Dybde- eller rekkeviddesensor | Avstand og romlige forhold | Navigasjon, unngåelse av hindringer og miljøkartlegging |
| Miljøsensor | Definerte miljømålinger | Stedsovervåking og applikasjonsspesifikk datainnsamling |
Hvorfor sensorfusjon er viktig
Sensorfusjon kombinerer informasjon fra forskjellige sansekilder for å skape en mer fullstendig representasjon av miljøet. Et kamera kan gjenkjenne utseendet til et objekt, mens en dybdesensor gir avstand og posisjon.
Termisk informasjon kan deretter legge til et nytt lag ved å vise om objektet har et uvanlig temperaturmønster. Å kombinere disse kildene kan gjøre inspeksjon og navigering mer informativ enn å stole på én sensor alene.
Valg av nyttelast avhenger av oppgaven
Flere sensorer betyr ikke nødvendigvis et bedre system. Hver ekstra komponent legger til vekt, strømkrav, monteringsbegrensninger, databehandlingskrav og vedlikeholdshensyn.
Den riktige tilnærmingen er å velge kun informasjonen som trengs for den definerte oppgaven. En visuell inspeksjonsplattform krever kanskje ikke en stor samling av miljøsensorer, mens et industrielt overvåkingsprosjekt kan trenge flere datatyper for å gi nyttige resultater.
Hvilke inspeksjonsoppgaver kan en firedobet plattform støtte?
Inspeksjon er en av de mest praktiske industrielle applikasjonene for firedoblet robotikk fordi plattformen kan bevege seg gjennom steder som kan være upraktiske for mennesker eller vanskelige for maskiner med hjul.
Roboten kan følge definerte ruter, stoppe ved inspeksjonspunkter, samle inn bilder eller sensordata og returnere informasjonen til et analysesystem. Dette skaper en repeterbar inspeksjonsarbeidsflyt som kan planlegges i henhold til driftskravene til et anlegg.
Fabrikk- og verkstedkontroll
I produksjonsmiljøer er utstyr ofte fordelt på store anlegg. Noen områder kan være forhøyede, smale eller atskilt av endringer i gulvnivå.
En firedoblet plattform kan navigere i utvalgte deler av anlegget og samle visuell informasjon fra maskiner, rørledninger, elektriske skap, strukturelle områder og andre definerte eiendeler.
Strøm- og utstyrsovervåking
Termiske og visuelle sensorer kan kombineres for utstyrsinspeksjon der temperaturforskjeller er aktuelle. Roboten kan samle bilder på forhåndsdefinerte steder og sammenligne nåværende resultater med historiske poster.
Inspeksjon av tunneler og begrenset område
Tunneler, rørkorridorer og andre trange områder kan by på adkomstutfordringer. En kompakt mobil robot kan gå inn i slike rom mens den bærer kameraer, belysning eller andre sensorer som er egnet for inspeksjonsoppgaven.
Infrastrukturobservasjon
Infrastruktureiendeler krever ofte gjentatt inspeksjon av lignende områder. En repeterbar robotrute kan bidra til å standardisere bildeinnsamling og gi en konsistent driftssekvens.
- Rutinemessig inspeksjon:Følg forhåndsdefinerte ruter og samle inn gjentakende visuelle eller sensordata.
- Utstyrsovervåking:Kombiner visuell og termisk informasjon for tilstandsvurdering.
- Strukturell observasjon:Ta bilder av utvalgte overflater, skjøter, rør og andre fysiske eiendeler.
- Datadokumentasjon:Bygg tidsstemplede inspeksjonsposter for senere sammenligning og analyse.
InspeksjonsfordelDen mest nyttige automatiseringen er ikke bare å erstatte en gangvei for inspeksjon. Det skaper en repeterbar syklus der bevegelse, sansing, dataregistrering og senere analyse er koblet sammen.
Inspeksjonsdata bør struktureres
En stor samling bilder er ikke automatisk nyttig. Systemet bør knytte data til spesifikke steder, utstyr, ruter eller inspeksjonspunkter slik at operatører kan forstå hvor hver observasjon kom fra.
Når et robotinspeksjonssystem kombineres med passende programvare, kan den resulterende informasjonen støtte trendanalyse, vedlikeholdsplanlegging og oppfølgende inspeksjon. Den nøyaktige arbeidsflyten avhenger av anlegget og nødvendig informasjon.
Hva kan modulært utstyr legge til plattformen?
Modularitet lar én robotplattform støtte forskjellige oppgaver ved å endre eller legge til utstyr. Dette er spesielt nyttig i industrielle miljøer der flere typer inspeksjon og overvåking kan være nødvendig.
Mulig utstyr inkluderer kameraer med synlig lys, termiske bildesystemer, gassdetektorer, belysningsenheter, kommunikasjonsenheter, miljøsensorer og andre oppgavespesifikke moduler. Den nøyaktige konfigurasjonen avhenger av robotens lastekapasitet, elektriske system, monteringsgrensesnitt og driftsforhold.
Inspeksjonsutstyr
Kameraer og termiske bildesystemer kan forvandle roboten til en mobil inspeksjonsplattform. Visuelle kameraer kan dokumentere fysiske forhold, mens termiske sensorer kan gi tilleggsinformasjon om varmefordeling.
Miljøutstyr
Gass- og miljøsensorer kan tillate roboten å samle inn målinger fra områder som kanskje ikke er praktiske for manuell tilgang. Dette kan støtte overvåking av arbeidsflyter i industrianlegg, tunneler, verksteder og andre definerte miljøer.
Lys- og kommunikasjonsutstyr
Belysningsmoduler kan forbedre bildekvaliteten i mørke områder og støtte drift på steder med begrenset belysning. Kommunikasjonsutstyr kan tillate operatører å utveksle informasjon med personell i operasjonsområdet.
Visuell modul Tar bilder og video for visuell inspeksjon, dokumentasjon og utstyrsobservasjon.
Termisk modul Gir temperaturrelatert informasjon for å komplementere konvensjonell visuell inspeksjon.
Miljømodul Samler definerte gass-, luft- eller andre miljømålinger i henhold til applikasjonen.
Modularitet bør ha definerte grensesnitt
Et modulært system er bare praktisk når utstyr kan installeres uten å skape unødvendige kompatibilitetsproblemer. Monteringspunkter, elektriske tilkoblinger, datagrensesnitt, fysiske dimensjoner og vektgrenser bør være klart definert.
Standardiserte grensesnitt kan forenkle endringer mellom utstyrskonfigurasjoner. Samtidig kan spesialiserte prosjekter kreve tilpassede braketter, hus eller strømarrangementer når standardgrensesnitt ikke oppfyller applikasjonskravene.
Kraft og vekt må vurderes sammen
Hver modul som legges til endrer hele driftskonfigurasjonen. En tyngre sensor øker belastningen som bæres av beina og fremdriftssystemet. Ekstra elektronikk kan øke strømforbruket. Et større hus kan påvirke tyngdepunktet eller begrense robotens bevegelse.
Modulær design fungerer derfor best når roboten er utviklet med tilstrekkelig oppmerksomhet til de mekaniske og elektriske forholdene mellom basisplattformen og dens utstyr.
Hvilke forhold bør plattformen være designet for?
Industrielle miljøer varierer betydelig. Et verkstedgulv gir ulike utfordringer fra et utendørs byggeområde, mens en tunnel introduserer ulike begrensninger fra et åpent industriområde.
Før du velger eller utvikler en robotplattform, bør miljøforholdene være klart definert. Disse forholdene påvirker struktur, sensorer, bevegelsesalgoritmer, forsegling, batterioppførsel og vedlikeholdskrav.
Regn og fuktighet
Utendørsmiljøer kan utsette robotutstyr for regn, vannsprut og høy luftfuktighet. Det riktige beskyttelsesnivået avhenger av plattformens design og tiltenkte driftsmiljø.
Fuktighet kan også påvirke sensorer og kontakter. For gjentatt utendørsdrift bør disse komponentene vurderes under mekanisk og elektrisk design i stedet for å behandles som sekundære detaljer.
Støv og løse materialer
Industrielle områder kan inneholde støv, sand, rusk eller andre partikler. Slike materialer kan komme inn i bevegelige mekanismer eller påvirke sensorsynlighet.
Beskyttelse, rengjøringsprosedyrer, vedlikeholdstilgang og komponentvalg bør derfor reflektere de faktiske forholdene på stedet.
Temperatur
Batteriytelse, elektronikk, sensorer og mekaniske materialer kan reagere forskjellig på temperaturendringer. En plattform beregnet for brede temperaturforhold bør vurderes mot det faktiske området som forventes under drift.
Vibrasjon og støt
Legged bevegelse skaper gjentatte mekaniske bevegelser, mens ulendt terreng kan introdusere ekstra støt. Sensitive sensorer og elektronisk utstyr krever derfor passende montering og beskyttelse.
| Miljøfaktor | Potensiell effekt | Designhensyn |
|---|---|---|
| Fuktighet | Kan påvirke kontakter, elektronikk og sensorer | Passende innkapsling, forsegling og vedlikeholdsprosedyrer |
| Støv | Kan gå inn i mekaniske eller elektroniske områder | Beskyttelse, tilgang til rengjøring og passende komponentvalg |
| Temperatur | Kan påvirke batteri- og elektronisk oppførsel | Definert driftsområde og relevant miljøvurdering |
| Vibrasjon | Kan påvirke sensordata og mekaniske komponenter | Egnet montering, strukturell design og vibrasjonsevaluering |
| Påvirkning | Kan belaste ben, hus, fester og elektronikk | Strukturell beskyttelse og validering under definerte forhold |
Miljøet bestemmer riktig konfigurasjon
Det er ingen universell konfigurasjon som er ideell for alle industriområder. Driftsmiljøet bør dokumenteres før roboten velges.
Nyttig informasjon kan inkludere innendørs eller utendørs drift, overflatetyper, temperaturområde, tilstedeværelse av støv eller fuktighet, korridorbredde, trappedimensjoner, forventede hindringer, nødvendig nyttelast og kommunikasjonsforhold.
Hvordan kan firedobede roboter redusere eksponering for vanskelige arbeidsområder?
En viktig anvendelse av industriell robotikk er å redusere behovet for folk til å gå inn på steder som er vanskelig tilgjengelige, ukomfortable eller uegnet for rutinemessig manuell inspeksjon.
En mobil robot kan bære kameraer og sensorer inn i definerte områder mens operatørene forblir i en mer praktisk kontrollposisjon. Dette kan støtte inspeksjon og datainnsamling uten å kreve at personell fysisk følger hver inspeksjonsrute.
Reduserer rutinemessig eksponering
Noen industrielle oppgaver involverer gjentatt bevegelse gjennom varme, støvete, våte, støyende, trange eller på annen måte vanskelige omgivelser. Bruk av en mobil plattform for rutinemessig datainnsamling kan redusere hyppigheten som personell trenger inn i disse områdene.
Roboten eliminerer ikke alle krav til menneskelig inngripen. Vedlikehold, uvanlige funn, reparasjoner og oppgaver utenfor robotens kapasitet kan fortsatt kreve opplært personell. Hensikten er å flytte hensiktsmessige inspeksjons- og overvåkingsaktiviteter inn i en mer kontrollert driftsmodell.
Fjernobservasjon og kommunikasjon
Kamera- og kommunikasjonsmoduler kan gi operatører informasjon fra felten uten at de må stå ved siden av utstyret som inspiseres.
For vedlikeholdsteam kan dette være nyttig under forkontroller. En robot kan samle inn visuell informasjon først, slik at teknikere kan finne ut hva slags oppfølgingsarbeid som kan være nødvendig før de går inn i området.
Risikoreduksjon avhenger av systemdesign
En robot er ikke automatisk trygg bare fordi den er ekstern. Hele systemet trenger hensiktsmessig navigasjon, unngåelse av hindringer, kommunikasjon, nødprosedyrer, vedlikeholdspraksis og driftsgrenser.
Roboten bør derfor behandles som et ingeniørverktøy med definerte evner i stedet for som en universell erstatning for menneskelig arbeid.
- Definer hvilke oppgaver som kan utføres eksternt.
- Etabler sikre driftsgrenser for roboten.
- Sørge for passende kommunikasjons- og nødkontrollfunksjoner.
- Vedlikehold sensorer og mekaniske komponenter i henhold til driftsforholdene.
- Hold menneskelig intervensjon tilgjengelig for situasjoner utenfor robotens definerte evner.
Hvordan bør utstyr og sensorer integreres?
Utstyrsintegrasjon avgjør om roboten kan utføre sin tiltenkte oppgave uten å gå på bekostning av mobilitet, balanse, strømtilgjengelighet eller datakvalitet. En sensor som fungerer bra på en benk, kan kreve en annen monteringsstruktur når den er installert på en bevegelig firedoblet plattform.
Mekanisk montering
Monteringspunkter bør støtte utstyret sikkert og samtidig opprettholde tilstrekkelig tilgang for installasjon og vedlikehold. Plasseringen av utstyret har også betydning fordi det kan påvirke tyngdepunktet og robotens bevegelse.
For kameraer og sensorer som krever stabil sikt, bør monteringssystemet også vurdere bevegelse og vibrasjon. Utstyret trenger et passende synsfelt uten å forstyrre robotens ben eller andre komponenter.
Elektrisk integrasjon
Hver ekstra modul skaper et elektrisk krav. Kameraer, termiske systemer, datamoduler, belysning, kommunikasjonsutstyr og miljøsensorer kan ha ulike spennings- og strømkrav.
Kraftarkitekturen må imøtekomme disse belastningene samtidig som kompatibiliteten med robotens batteri og kontrollelektronikk opprettholdes.
Dataintegrasjon
Moderne robotsystemer kan generere store mengder bilde-, sensor- og navigasjonsdata. Systemet bør definere hvordan informasjon samles inn, overføres, lagres og behandles.
For inspeksjonsapplikasjoner bør data ideelt sett forbli koblet til steds- og tidsinformasjon slik at senere analyse kan identifisere nøyaktig hvor en bestemt observasjon ble samlet inn.
| Integreringsområde | Nøkkelspørsmål | Potensiell innvirkning |
|---|---|---|
| Vekt | Kan roboten bære hele utstyrspakken? | Påvirker mobilitet, balanse og mekanisk belastning |
| Posisjon | Hvor skal utstyret monteres? | Kan påvirke tyngdepunkt, synsfelt og bevegelse |
| Makt | Hvilken elektrisk inngang kreves? | Endrer batteri- og strømstyringskrav |
| Data | Hvordan vil informasjon bli overført eller lagret? | Bestemmer kommunikasjons- og prosesseringsarkitektur |
| Vedlikehold | Kan modulen nås og erstattes? | Påvirker servicebarhet og driftskontinuitet |
Integrasjon bør planlegges før utplassering
Tidlig planlegging kan forhindre problemer som blokkerte sensorer, utilgjengelige kontakter, utilstrekkelig batterikapasitet eller ustabil utstyrsmontering.
Nyttig teknisk informasjon inkluderer utstyrsdimensjoner, vekt, strømforbruk, koblingsspesifikasjoner, kommunikasjonsgrensesnitt, monteringskrav, driftstemperatur og forventet miljøeksponering.
Når disse parameterne er kjent, kan robotplattformen vurderes som et komplett system i stedet for som en basisrobot med utstyr lagt til etterpå.
Hva bør kjøpere vurdere før de velger en plattform?
Å velge en firedobet robot bør begynne med applikasjonen i stedet for med utseende eller et enkelt ytelsesnummer. En teknisk avansert plattform kan fortsatt være uegnet hvis den ikke kan navigere i det nødvendige terrenget, bære nødvendig utstyr, operere under de forventede forholdene eller gi nødvendige data.
Start med miljøet
Dokumenter overflater, skråninger, trapper, korridorer, hindringer, temperatur, fuktighet, støv og andre miljøegenskaper. Disse faktorene bestemmer hvilken type mobilitet og beskyttelse plattformen krever.
Definer driftsoppgaven
Identifiser om roboten skal utføre inspeksjon, overvåking, datainnsamling, transport, utstyrsobservasjon eller en annen definert funksjon. Oppgaven bestemmer utstyret som skal installeres.
Vurder mobilitet
Se på mer enn evnen til å gå. Vurder trappklatring, håndtering av skråninger, hinderforhandling, stabilitet, bevegelseshastighet, svingeevne og ytelse på de faktiske overflateforholdene som forventes på stedet.
Sjekk nyttelastkapasitet og integrasjon
Den komplette utstyrspakken bør evalueres, inkludert kameraer, sensorer, kommunikasjonsenheter, monteringsstrukturer, batterier og annet tilbehør.
Gjennomgå autonome funksjoner
Bestem om systemet kan støtte ruteplanlegging, unngåelse av hindringer, posisjonering, automatisert datainnsamling, oppgaveplanlegging og fjernovervåking på nivået som kreves av prosjektet.
- Terreng:Hvilke overflater, trapper, bakker og hindringer må roboten forhandle?
- Oppgave:Hvilken fysisk handling eller informasjon må roboten gi?
- Nyttelast:Hvilket utstyr må bæres og hvor mye veier det?
- Makt:Hva er det kombinerte elektriske behovet til plattformen og installert utstyr?
- Autonomi:Hvilke deler av arbeidsflyten trenger automatisert utførelse?
- Miljø:Hvilke temperatur-, støv-, fukt-, vibrasjons- eller støtforhold forventes?
- Vedlikehold:Hvordan vil sensorer, batterier, ben og andre komponenter bli inspisert og vedlikeholdt?
ValgprinsippDen beste plattformen er ikke nødvendigvis den med det lengste spesifikasjonsarket. Det er den hvis mobilitet, sansing, kraft, utstyrsintegrasjon, autonomi og vedlikeholdsegenskaper samsvarer med det faktiske driftsmiljøet.
Hvordan ser en strukturert distribusjonsprosess ut?
En strukturert distribusjonsprosess hjelper til med å gjøre et generelt robotikkkonsept til et operativsystem med klare tekniske krav. Dette er spesielt viktig for industrielle applikasjoner fordi roboten må jobbe med eksisterende miljø, utstyr, prosedyrer og datasystemer.
- Definer driftsscenarioet:Registrer nettstedets layout, terreng, miljøforhold, driftsruter og måloppgaver.
- Identifiser nødvendig utstyr:Bestem hvilke kameraer, termiske sensorer, miljøenheter, belysningsenheter eller kommunikasjonsmoduler som trengs.
- Etabler systemparametere:Bekreft vekt, dimensjoner, strømkrav, datagrensesnitt, monteringsposisjoner og vedlikeholdstilgang.
- Bygg driftsruten:Definer områdene, sjekkpunktene, navigasjonsstiene og inspeksjonssekvensen som kreves av applikasjonen.
- Bekreft mobilitet:Evaluer bevegelse på det faktiske terrenget, inkludert trapper, bakker, hindringer og overgangsflater.
- Valider utstyr:Sjekk bildekvalitet, sensoravlesninger, kommunikasjon og utstyrsstabilitet under bevegelse.
- Etabler driftsprosedyrer:Definer lading, vedlikehold, datagjennomgang, intervensjon og nødprosedyrer.
Nettstedstesting er viktig
Laboratorietester kan ikke reprodusere alle kjennetegn ved et ekte anlegg. Roboten bør evalueres under representative driftsforhold når det er praktisk mulig.
Nettstedstesting kan avsløre detaljer som er vanskelige å identifisere under generell utvikling. En korridor kan være smalere enn forventet. En trapp kan ha en uvanlig høyde. En bestemt overflate kan gi mindre trekkraft. Lysforhold kan redusere kameraytelsen.
Disse funnene kan deretter brukes til å justere ruteplanlegging, utstyrsplassering, sensorkonfigurasjon eller driftsprosedyrer.
Dataarbeidsflyter bør utformes med roboten
Inspeksjonsautomatisering gir verdi bare når den innsamlede informasjonen kan brukes. Et nyttig system bør definere hvordan bilder og sensoravlesninger lagres, hvordan de er assosiert med steder, hvordan unormaliteter identifiseres og hvordan operatører vurderer resultatene.
For tilbakevendende inspeksjon kan også historiske registreringer gi grunnlag for sammenligning. Roboten kan samle inn data ved å bruke lignende ruter og synspunkter, noe som gjør endringer lettere å identifisere over tid.
Vedlikehold må være en del av utplasseringen
En mobil robot inneholder mekaniske og elektroniske komponenter som opplever gjentatte bevegelser. Ben, ledd, motorer, sensorer, koblinger, batterier og beskyttelseshus krever alle passende vedlikehold.
Rutinemessig tilsyn bør derfor inngå i driftsplanen fra starten av. Enkel tilgang til nøkkelkomponenter og tydelige erstatningsprosedyrer kan gjøre langsiktig drift mer praktisk.
Hva er den fremtidige retningen for industriell firedobet robotikk?
Utviklingen av industriell firedoblet robotikk går mot større autonomi, bedre miljøbevissthet, sterkere utstyrsintegrasjon og mer applikasjonsspesifikk programvare. Den sentrale retningen er ikke bare å få roboter til å gå bedre, men å gjøre dem i stand til å utføre komplette arbeidsflyter med mindre manuell intervensjon.
Smartere funksjon
Roboter forventes i økende grad å kombinere persepsjon og bevegelse i stedet for å behandle dem som separate funksjoner. En plattform kan bruke miljøinformasjon til å bestemme hvor du skal flytte, hvordan du unngår hindringer og hvor du skal utføre en oppgave.
Dette skaper et tettere forhold mellom den fysiske roboten og programvaren som kontrollerer den. Resultatet kan bli mer adaptiv bevegelse i miljøer som ikke kan representeres fullstendig ved en fast rute.
Mer intelligent inspeksjon
Etter hvert som kameraer og sensorer samler inn mer informasjon, blir automatisert analyse stadig mer nyttig. AI-based recognition can help identify predefined visual conditions, organize inspection images, and highlight areas that deserve additional review.
Et system kan for eksempel utformes for å gjenkjenne utvalgte utstyrsavvik, overflateendringer eller andre forhold definert av applikasjonen. Menneskelige operatører kan da fokusere på verifisering og beslutningstaking i stedet for å vurdere hvert bilde med like stor oppmerksomhet.
Større modularitet
Fremtidige industrielle plattformer vil sannsynligvis støtte bredere utstyrskombinasjoner. En enkelt robotbase kan romme forskjellige inspeksjonssensorer, miljømoduler, kommunikasjonsutstyr eller oppgavespesifikke enheter.
Dette krever mer standardiserte mekaniske og elektriske grensesnitt samtidig som det tillater tilpasning der spesialiserte prosjekter krever det.
Integrasjon med industrielle informasjonssystemer
Den neste fasen av industriell robotikk vil sannsynligvis koble fysisk drift med digitale styringssystemer. Robotgenerert informasjon kan kombineres med utstyrsposter, vedlikeholdsplaner, kart, inspeksjonshistorikk og andre digitale data.
Dette gjør at roboten kan bli en del av en større industriell arbeidsflyt i stedet for å fungere som en isolert maskin.
Høyere autonomi Flere oppgaver kan utføres gjennom autonom navigasjon, ruteplanlegging, unngåelse av hindringer og planlagt drift.
Bedre persepsjon Flere sensorer og intelligent analyse kan gi rikere informasjon om utstyr og omgivelser.
Dypere integrasjon Robotplattformer kan koble mobilitet, sensorer, strøm, data og industriell programvare til en mer komplett arbeidsflyt.
Fra mobil maskin til intelligent driftsplattform
Den langsiktige verdien av firedobet robotikk ligger i kombinasjonen av fysisk mobilitet og digital intelligens. En robot som kan gå over vanskelig terreng gir den fysiske tilgangen. Sensorer gir informasjon. Autonom kontroll gir repeterbarhet. AI-basert analyse kan bidra til å tolke innsamlede data. Industriell programvare kobler disse resultatene med bredere arbeidsflyter.
Hver av disse egenskapene er nyttige uavhengig, men kombinasjonen deres skaper en mye mer kapabel plattform. Jo tettere de er integrert, jo flere applikasjoner kan støttes uten å redesigne hele systemet for hver ny oppgave.
Fremtidsrettet prinsippRetningen til industriell firedoblet robotikk er mot oppgaveorienterte systemer som kombinerer mobilitet, persepsjon, autonom drift, modulært utstyr og dataintelligens innenfor én koordinert plattform.
Ofte stilte spørsmål
Hva er en industriell firedobet robot?
Det er en firbent mobil robotplattform designet for profesjonelle oppgaver som inspeksjon, overvåking, datainnsamling og drift i miljøer der konvensjonelle hjulroboter kan ha vanskeligheter med å navigere.
Hvorfor er firbeinte roboter egnet for ujevnt terreng?
Fire individuelt kontrollerte ben gir flere muligheter for fotplassering og kroppsholdning. Dette kan hjelpe plattformen med å komme seg gjennom trapper, skråninger, hull, løse overflater og andre endringer i terreng innenfor dens definerte driftsevne.
Kan en firedobet robot operere autonomt?
Ja. Avhengig av systemarkitekturen kan autonome funksjoner inkludere miljøoppfatning, posisjonering, ruteplanlegging, unngåelse av hindringer, oppgaveutførelse og datainnsamling. Det passende nivået av autonomi avhenger av applikasjonen og miljøet.
Hvilke sensorer kan installeres på en firedobet plattform?
Mulig utstyr inkluderer kameraer med synlig lys, termiske bildesystemer, dybde- eller rekkeviddesensorer, miljøovervåkingsenheter, lyssystemer, kommunikasjonsmoduler og annet oppgavespesifikt utstyr. Den nøyaktige konfigurasjonen avhenger av plattformen og applikasjonen.
Kan en firedoblet robot brukes til industriell inspeksjon?
Ja. Den kan støtte rutinemessig inspeksjon av industrianlegg, utstyr, infrastruktur, tunneler, verksteder og andre områder ved å følge definerte ruter og samle inn visuelle, termiske eller andre sensordata.
Kan termisk bildebehandling integreres med roboten?
Ja. Termisk avbildning kan brukes sammen med konvensjonelle kameraer når temperaturforskjeller er relevante for inspeksjonsoppgaven. Sensoren, monteringsposisjonen, strømbehovet og datagrensesnittet bør evalueres som en del av det komplette systemet.
Kan ekstra utstyr legges til roboten?
Mange profesjonelle plattformer kan støtte modulært utstyr, forutsatt at de ekstra komponentene holder seg innenfor de definerte mekaniske, elektriske, vekt- og grensesnittgrensene. Tilpassede braketter eller andre integrasjonskomponenter kan være nødvendig for spesialiserte konfigurasjoner.
Hva bør vurderes før du velger en plattform?
Viktige faktorer inkluderer terreng-, trappe- og skråningskrav, driftsmiljø, nyttelastvekt, sensorkrav, strømbehov, autonome funksjoner, dataarbeidsflyt, vedlikeholdstilgang og kommunikasjonsforhold.
Kan den samme plattformen støtte forskjellige applikasjoner?
Ja. Et modulært design kan tillate at forskjellige sensorer og utstyr installeres for inspeksjon, overvåking, miljømålinger eller andre definerte industrielle oppgaver. Den tilgjengelige konfigurasjonen avhenger av robotarkitekturen og utstyrskravene.
Hvordan kan inspeksjonsdata brukes etter en robotpatrulje?
Innsamlede bilder og sensoravlesninger kan assosieres med steder og inspeksjonspunkter, og deretter gjennomgås for forhåndsdefinerte forhold. Historiske poster kan også støtte sammenligning mellom inspeksjonssykluser og hjelpe til med å organisere oppfølgingsarbeidet.
Fjerner autonom drift behovet for operatører?
Ikke nødvendigvis. Automatisering kan redusere kontinuerlig manuell kontroll, men operatører kan fortsatt være nødvendig for overvåking, unntakshåndtering, vedlikehold, uvanlige funn og oppgaver utenfor robotens definerte driftsevne.
Hvilke miljøer kan industrielle firbeinte roboter brukes i?
Potensielle bruksområder inkluderer fabrikker, verksteder, tunneler, industrianlegg, infrastrukturplasser, ujevne utendørsområder og andre steder der mobil inspeksjon eller datainnsamling er nødvendig. Faktisk egnethet avhenger av miljøforhold og plattformspesifikasjoner.
Diskuter et Quadruped Robotics Project
Del terrengforholdene, inspeksjonsoppgaven, utstyrskravene, vekten av nyttelasten, driftsmiljøet eller de autonome funksjonene som trengs for din applikasjon.
kontakt oss for å diskutere dine prosjektkrav